Uvod
V strojniški praksi se pogosto srečamo s tabelo podatkov, ki so lahko obremenjeni z merilnimi ali numeričnimi napakami.
Oglejmo si primer meritve (linearne) vzmeti ( je raztezek, je pomerjena sila):
import numpy as np

x = np.array([0.1,  1.1, 2.05, 3.2, 3.9  ])
y = np.array([0.22, 18.15, 44.33, 75.59, 105.63])
Poglejmo si podatke na sliki, najprej uvozimo potrebne pakete:
import matplotlib.pyplot as plt
%matplotlib inline
plt.plot(x, y, 'o');
plt.xlabel('Pomik $x$')
plt.ylabel('Sila $y$');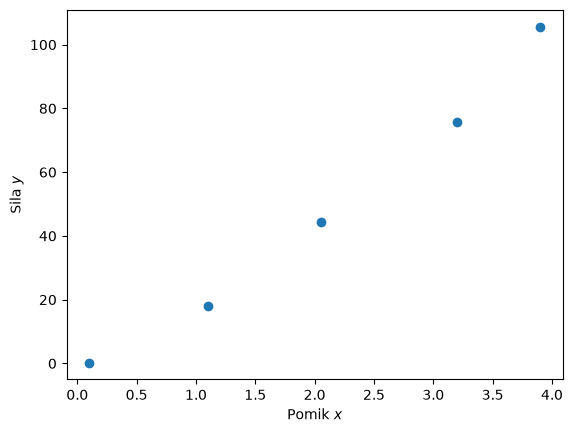
Za konkreten primer bi bilo, glede na poznavanje fizikalnega ozadja linearne vzmeti, primerno, da bi meritve poskušali popisati z linearno funkcijo:
Poznamo tabelo podatkov za ; teh je več, kot jih potrebujemo za določitev dveh konstant in , zato imamo torej predoločen sistem linearnih enačb:
Iščemo taki vrednosti konstanti in , da se bo funkcija v znanih točkah najbolje ujemala z .
Najprej torej potrebujemo kriterij za najboljše ujemanje.
Za vrednosti iz tabele bi lahko iskali vrednosti in , pri katerih bi bila vsota absolutne vrednosti odstopkov najmanjša:
Ker pa taka funkcija ni zvezno odvedljiva, raje uporabimo metodo najmanjših kvadratov:
Takšna funkcija je zvezna in zvezno odvedljiva. S parcialnim odvajanjem po parametrih in lahko najdemo stacionarno točko (parcialna odvoda sta enaka 0). Postopek si bomo za linearno funkcijo pogledali v naslednjem poglavju.
Metoda najmanjših kvadratov za linearno funkcijo
from IPython.display import YouTubeVideo
YouTubeVideo('8-oixY6GG9E', width=800, height=300)Poiskati moramo konstanti , , da bo vsota kvadratov razlik med funkcijo in tabelirano vrednostjo (, kjer in je število tabeliranih podatkov):
najmanjša. Vrednost bo najmanjša v stacionarni točki, ki jo določimo s parcialnim odvodom po parametrih in .
Dobili smo sistem dveh linearnih enačb za neznanki in , ki ga znamo rešiti. Imenujemo ga normalni sistem (število enačb je enako številu neznank).
Zapišimo normalni sistem v matrični obliki:
A = [[np.sum(x**2), np.sum(x)], # matrika koeficientov
     [np.sum(x), len(x)]]
b = [np.dot(y,x), np.sum(y)]    # vektor konstant
A = np.asarray(A)
b = np.asarray(b)
print('A:', A)
print('b:', b)
A: [[30.8725 10.35 ]
[10.35 5. ]]
b: [764.7085 243.92 ]
Sistem rešimo:
a0, a1 = np.linalg.solve(A, b)
a0, a1
(np.float64(27.497258679085512), np.float64(-8.135325465707014))Preverimo še število pogojenosti:
np.linalg.cond(A)np.float64(25.20071350870242)Sedaj si bomo pogledali še rezultat. Najprej pripravimo sliko, ki bo vsebovala tudi informacijo o vsoti kvadratov odstopanja od tabeliranih vrednosti .
def slika(naklon=a0, premik=a1):
    d=1
    def linearna_f(x, a0, a1):
        return a0*x+a1
    def S(x, y, f):
        return np.sum(np.power(y-f,2))
    plt.plot(x,y,'.', label='Tabela podatkov')
    linearna_f1 = linearna_f(x, naklon, premik)
    linearna_f1_MNK = linearna_f(x, a0, a1)
    plt.plot(x, linearna_f1, '-', label='Izbrani parametri')
    plt.plot(x, linearna_f1_MNK, '-', label='Metoda najmanjših kvadratov')
    napaka = S(x, y, linearna_f(x, naklon, premik))
    sprememba_napake_v_smeri_a0 = (S(x, y, linearna_f(x, naklon+d, premik))-napaka)/d
    sprememba_napake_v_smeri_a1 = (S(x, y, linearna_f(x, naklon, premik+d))-napaka)/d
    title = f'S: {napaka:g}, \
            $\\Delta S/\\Delta a_0$: {sprememba_napake_v_smeri_a0:g}, \
            $\\Delta S/\\Delta a_1$: {sprememba_napake_v_smeri_a1:g}'
    plt.title(title)
    plt.legend()
    plt.ylim(-10,110)
    plt.show()
from ipywidgets import interact
interact(slika, naklon=(0, 50, 2), premik=(-10, 10, 1));Uporaba psevdo inverzne matrike
Do enakega rezultata lahko pridemo z uporabo psevdo inverzne matrike. Iščemo in nastavimo predoločen sistem , kjer je matrika koeficientov definirana glede na vrednosti ():
A=np.array([x, np.ones_like(x)]).T
A
array([[0.1 , 1. ],
[1.1 , 1. ],
[2.05, 1. ],
[3.2 , 1. ],
[3.9 , 1. ]])Vektor konstant smo označili z , v našem primeru pa je to kar vektor vrednosti z elementi ():
yarray([ 0.22, 18.15, 44.33, 75.59, 105.63])Preverimo rang matrike koeficientov:
np.linalg.matrix_rank(A)np.int64(2)In še rang razširjene matrike:
Ab = np.hstack((A,np.array([y]).T))
Ab
array([[1.0000e-01, 1.0000e+00, 2.2000e-01],
[1.1000e+00, 1.0000e+00, 1.8150e+01],
[2.0500e+00, 1.0000e+00, 4.4330e+01],
[3.2000e+00, 1.0000e+00, 7.5590e+01],
[3.9000e+00, 1.0000e+00, 1.0563e+02]])np.linalg.matrix_rank(Ab)np.int64(3)Ker rešujemo sistem linearnih enačb z neznankami ter velja in je rang razširjene matrike , imamo predoločeni sistem.
Vektor neznanih parametrov določimo z uporabo psevdo inverzne matrike:
np.linalg.pinv(A).dot(y)array([27.49725868, -8.13532547])Metoda najmanjših kvadratov za poljubni polinom
Linearno aproksimacijo, predstavljeno zgoraj, bomo posplošili za poljubni polinom stopnje :
kjer imenujemo bazna funkcija ().
Tabela podatkov naj bo definirana z , kjer je .
Opomba: zaradi kompaktnosti zapisa bomo konstante zapisali v vektorski obliki .
Uporabimo metodo najmanjših kvadratov:
Potreben pogoj za nastop ekstrema funkcije neodvisnih spremenljivk je, da najdemo stacionarno točko za vsak , iščemo torej (namesto smo uporabili indeks ).
Ker je parcialni odvod v stacionarni točki enak 0, zgornji izraz preoblikujemo:
Izraz uredimo:
Izpeljali smo enačbo sistema linearnih enačb:
Numerični zgled
Uporabimo podatke iz prve naloge in poskusimo aproksimirati s polinomom 2. stopnje ().
Tabela podatkov je:
xarray([0.1 , 1.1 , 2.05, 3.2 , 3.9 ])yarray([ 0.22, 18.15, 44.33, 75.59, 105.63])Izračunajmo matriko koeficientov:
m = 2 #stopnja
A = np.zeros((m+1,m+1))
for v in range(m+1):
    for s in range(m+1):
        A[v,s] = np.sum(x**(2*m-v-s))
A
array([[355.32690625, 102.034125 , 30.8725 ],
[102.034125 , 30.8725 , 10.35 ],
[ 30.8725 , 10.35 , 5. ]])Izračunajmo še vektor konstant:
b = np.zeros(m+1)
for v in range(m+1):
    b[v] = np.dot(y,x**(m-v))
b
array([2588.934425, 764.7085 , 243.92 ])Preverimo število pogojenosti:
np.linalg.cond(A)np.float64(963.2125856290679)Rešimo sistem:
a = np.linalg.solve(A, b)
a
array([ 3.17760897, 14.67380042, -1.21091344])Glede na definicijo aproksimacijskega polinoma:
Kar v konkretnem primeru je aproksimacijski polinom:
Definirajmo numerično implementacijo:
def apr_polinom(x, a):
    """Vrne vrednosti aproksimacijskega polinoma

    :param x: vrednosti kjer računamo aproksimirani rezultat
    :param a: koeficienti aproksimacijskega polinoma
    """
    m = len(a) - 1
    return np.sum(np.asarray([_*x**(m-v) for v,_ in enumerate(a)]), axis=0)
Prikažemo:
x_g = np.linspace(np.min(x), np.max(x), 100) # več točk za prikaz
plt.plot(x, y, 'o', label='Tabela podatkov')
plt.plot(x_g, apr_polinom(x_g, a), lw=5, alpha=0.5, label='Aproksimacija s kvadratno funkcijo')
plt.legend();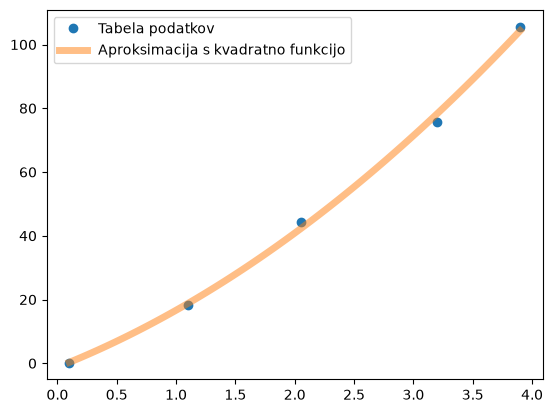
Poglejmo še napako aproksimacije:
za .
Pri pravilno izvedeni aproksimaciji je nekaj pozitivnih in nekaj negativnih. Poglejmo, če je to res v našem primeru:
e = y - apr_polinom(x, a)
e
array([-0.06824269, -0.62517387, 2.1057209 , -2.69396374, 1.28165939])Opomba: višje stopnje polinoma kot uporabimo, večja je verjetnost slabe pogojenosti. Iz tega razloga s stopnjo polinoma ne pretiravamo (v praksi uporabljamo predvsem nizke stopnje)!
Uporaba numpy za aproksimacijo s polinomom
Poglejmo si, kako uporabimo knjižnico numpy za polinomsko aproksimacijo.
Najprej uporabimo funkcijo numpy.polyfit (dokumentacija):
polyfit(x, y, deg, rcond=None, full=False, w=None, cov=False)ki zahteva tri parametre: x in y predstavljata tabelo podatkov (lahko tudi v obliki seznamov vektorjev), deg pa stopnjo polinoma. Ostali parametri so opcijski (npr. w za uporabo uteži pri aproksimaciji).
Funkcija polyfit vrne seznam koeficientov polinoma (najprej za najvišji red); rezultat je lahko tudi seznam seznamov (če so vhodni podatki seznam vektorjev).
Opomba: numpy.polyfit in numpy.poly1d spadata v starejši vmesnik za polinome; numpy za nove programe priporoča razred numpy.polynomial.Polynomial (dokumentacija): p = Polynomial.fit(x, y, deg=2) vrne objekt, ki ga kličemo kot funkcijo (p(x)), z p.convert().coef pa dobimo koeficiente v naraščajočem vrstnem redu potenc (ravno obratno kot polyfit).
Poglejmo si uporabo za predhodno obravnavani primer:
koef = np.polyfit(x, y, deg=2)
koef
array([ 3.17760897, 14.67380042, -1.21091344])a # rezultat lastne implementacijearray([ 3.17760897, 14.67380042, -1.21091344])Ko imamo koeficiente, lahko ustvarimo objekt polinoma s klicem numpy.poly1d (dokumentacija):
poly1d(c_or_r, r=False, variable=None)kjer c_or_r predstavlja seznam koeficientov polinoma oz. ničle polinoma v primeru, da je r=True. Funkcija vrne instanco objekta, s klicem katere lahko izračunamo vrednosti aproksimacijskega polinoma pri x, lahko pa izračunamo tudi druge stvari, kot na primer ničle polinoma.
Poglejmo si primer:
p = np.poly1d(koef) # p je instanca objekta poly1d. Aproksimacijo sedaj dobimo z y = p(x).Izrišimo vrednosti:
plt.plot(x, y, 'o', label='Tabela podatkov')
plt.plot(x_g, p(x_g), lw=5, alpha=0.5, label='Aproksimacija s kvadratno funkcijo')
plt.legend();
Izračunajmo ničle polinoma:
p.rootsarray([-4.69897273, 0.08109792])Aproksimacija s poljubno funkcijo
Pri aproksimaciji nismo omejeni zgolj na polinome. Tabele podatkov lahko aproksimiramo:
z linearno kombinacijo linearno neodvisnih baznih funkcij ali
s funkcijo, v kateri nastopajo parametri v nelinearni zvezi (npr. ).
Za podrobnosti glejte vir J. Petrišič: Uvod v Matlab za inženirje, Fakulteta za strojništvo 2013, str 145.
Osredotočili se bomo na uporabo scipy paketa za aproksimacijo z nelinearno funkcijo, ki temelji na metodi najmanjših kvadratov.
Aproksimacija s harmonsko funkcijo
Tabela podatkov je definirana kot:
x = np.array([ 0.1, 0.8, 1.7, 2.5, 3.4, 4.2,  5.1])
y = np.array([ 0.01, -1.13, 0.02, 0.92, -0.01, -0.98, 0.1])
Prikažimo tabelo podatkov:
plt.plot(x, y, 'o', label='Tabela podatkov')
plt.legend();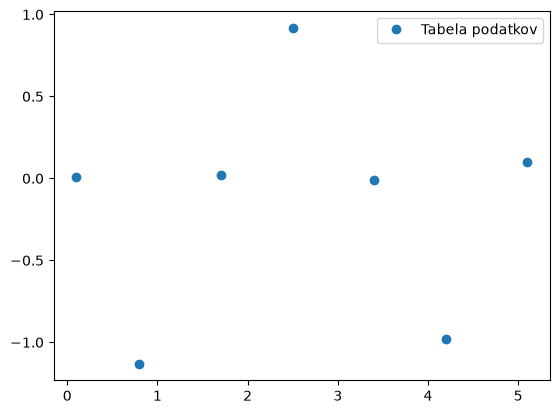
Aproksimacijo z nelinearno funkcijo bomo izvedli s pomočjo scipy.optimize.curve_fit (dokumentacija):
curve_fit(f, xdata, ydata, p0=None, sigma=None, absolute_sigma=False, check_finite=True, bounds=(-inf, inf), method=None, jac=None, **kwargs)katera zahteva tri parametre: f predstavlja definicijo Python funkcije, s katero želimo aproksimirati, in katere parametre spreminjamo z uporabo metode najmanjših kvadratov. xdata in ydata predstavljata tabelo podatkov. Priporočeno je tudi, da definiramo približek iskanih parametrov p0. Ostali parametri so opcijski.
Funkcija vrne dve numerični polji: popt, ki predstavlja najdene parametre ter pcov, ki predstavljajo ocenjeno kovarianco popt.
Definirajmo najprej Python funkcijo, katere prvi parameter je neodvisna spremenljivka x, nato pa sledijo parametri, ki jih želimo določiti:
def func(x, A, ω, ϕ):
    return A*np.sin(ω*x+ϕ)
kjer je A amplituda, ω krožna frekvenca in ϕ faza harmonske funkcije. S pomočjo slike lahko ugibamo prve približke: A=1, ω=1, ϕ=0
Sedaj uvozimo curve_fit in izvedemo optimizacijski postopek:
from scipy.optimize import curve_fitpopt, pcov = curve_fit(func, x, y, p0=[1, 1, 0])
poptarray([ 1.01461945, 1.89652046, -3.27943097])Izračunali smo pričakovane vrednosti (glejte zgoraj).
func(x, *popt)array([-0.0525477 , -0.99608783, -0.05612665, 1.00860622, -0.02753942,
-1.01426499, 0.1110182 ])x_g = np.linspace(np.min(x), np.max(x), 50)
y_g = func(x_g, *popt) # bodi pozorni kako smo v funkcijo posredovali parametre
plt.plot(x, y, 'o', label='Tabela podatkov')
plt.plot(x_g, y_g, label='Aproksimacija')
plt.legend();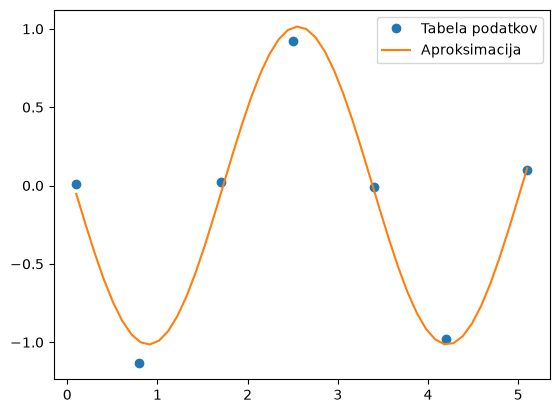
Dodatno
Naredite .exe svojega programa:
Poglejte pandas paket.
Aproksimacija z zlepki in uporabo SciPy
Tabela podatkov naj bo:
x = np.linspace(-3, 3, 20)
x
array([-3. , -2.68421053, -2.36842105, -2.05263158, -1.73684211,
-1.42105263, -1.10526316, -0.78947368, -0.47368421, -0.15789474,
0.15789474, 0.47368421, 0.78947368, 1.10526316, 1.42105263,
1.73684211, 2.05263158, 2.36842105, 2.68421053, 3. ])np.random.seed(0) # seme generatorja naključnih števil
y = np.exp(-x**2) + 0.1 * np.random.normal(scale=.5, size=len(x))
yarray([ 0.08832603, 0.02075073, 0.0526001 , 0.12684217, 0.14234432,
0.08387244, 0.34226064, 0.52862107, 0.79385312, 0.99590738,
0.98257964, 0.87172774, 0.57424082, 0.30083997, 0.15492949,
0.06565014, 0.08950146, -0.00659471, 0.01639626, -0.04258138])Poglejmo si objekt scipy.interpolate.UnivariateSpline (dokumentacija), ki omogoča tako interpolacijo kot aproksimacijo z zlepki:
UnivariateSpline(x, y, w=None, bbox=[None, None], k=3, s=None, ext=0, check_finite=False)Parametra x in y predstavljata tabelo podatkov.
Opomba: UnivariateSpline je od SciPy 1.15 označen kot legacy; sodobnejši ekvivalent za aproksimacijo (glajenje) z zlepki je scipy.interpolate.make_smoothing_spline (dokumentacija) oz. make_splrep. Objektni vmesnik spodaj še deluje in je preglednejši za učenje.
Opcijski parameter s določa vrednost, katere vsota kvadratov razlik aproksimacijskega zlepka in aproksimacijskih točk ne sme preseči:
sum((w[i] * (y[i]-spl(x[i])))**2, axis=0) <= sw so uteži posameznih točk.
Če definiramo s=0, zahtevamo interpolacijo.
Parameter k definira stopnjo polinomskega zlepka (privzeto je k=3).
Aproksimacijo z zlepki izvedemo tako, da ob tabeli podatkov x in y definiramo še parameter s. Izvedimo interpolacijo:
from scipy.interpolate import UnivariateSpline
spl = UnivariateSpline(x, y, s=0.)
x_g = np.linspace(-3, 3, 100)
plt.plot(x, y, 'o', ms=5, label='Aproksimacijske točke')
plt.plot(x_g, spl(x_g), lw=3, label='Zlepek', alpha=0.6)
plt.legend();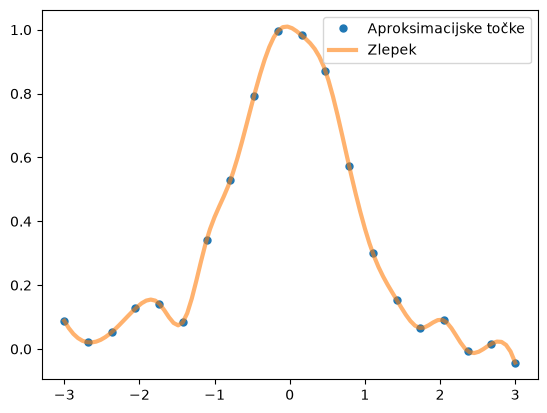
Izvedimo še aproksimacijo:
spl_a = UnivariateSpline(x, y, s=.1)plt.plot(x, y, 'o', ms=5, label='Aproksimacijske točke')
plt.plot(x_g, spl(x_g), lw=3, label='Interpolacija (s=0)');
plt.plot(x_g, spl_a(x_g), lw=3, label='Aproksimacija (s=0.1)');
plt.plot(spl_a.get_knots(), spl_a(spl_a.get_knots()), 'o', label='Vozli pri aproksimaciji');
plt.legend();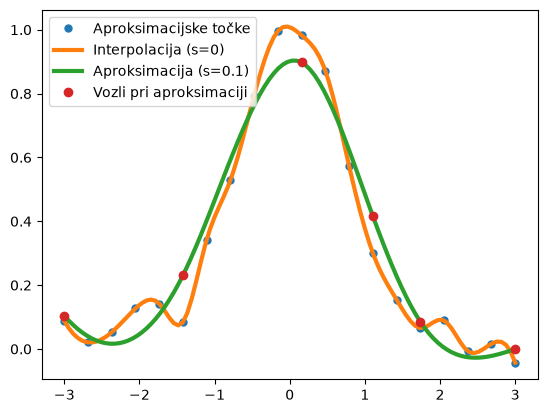
Dejanski preostanek:
spl_a.get_residual()0.10002662427563205